RoboParty представила RP1 — первого гуманоидного робота с открытым исходным кодом
Компания RoboParty представила (https://github.com/Roboparty/roboto_origin) двуногого робота RP1 (ROBOTO 01) с открытым (https://github.com/Roboparty/roboto_origin) исходным кодом для исследований в области воплощённого ИИ (Embodied AI). При весе 34 кг и росте 1,25 м устройство имеет 23 степени свободы (DOF) и развивает скорость перемещения до 3 м/с. В качестве опциональных сенсоров восприятия предлагаются камера глубины Intel D435i и 3D LiDAR. Питание обеспечивает аккумулятор на 48 В (15 А·ч), рассчитанный более чем на 2 часа автономной работы.
Силовая часть построена на суставах с пиковым крутящим моментом до 120–160 Н·м. За динамическую стабилизацию отвечает ОС PartyOS с фреймворком UFO, использующим неразмеченное обучение с подкреплением (unsupervised reinforcement learning) — это позволяет платформе автоматически удерживать равновесие при внешних толчках и подниматься после падений.
Телеграм: t.me/ainewsline
Источник: github.com
Источник: ai-news.ru
Похожие записи
Оцените материал:
Похожие записи
Kling 4.0 вышла: как пользоваться и снять видео по ключевым кадрам
18.10.2026
Нет записи о покупке — нет покупки? Как реальные данные изменили постановку задачи
18.10.2026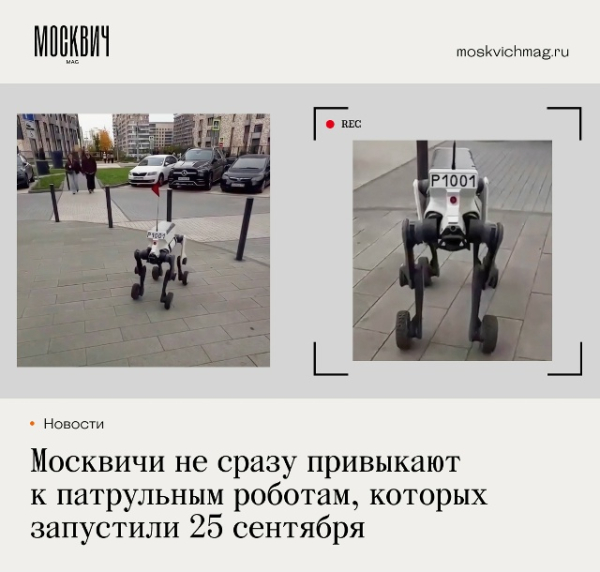
Московские робособаки уже больше двух недель патрулируют улицы, но некоторые прохожие по-прежнему воспринимают встречу с ними как событие из фантастического фильма
18.10.2026Присоединяйтесь и подпишитесь на рассылку самых свежих новостей по Email
Получайте свежие новости и идеи на почту. Без спама — только самое интересное.
Нажимая «Подписаться», вы соглашаетесь с политикой конфиденциальности.