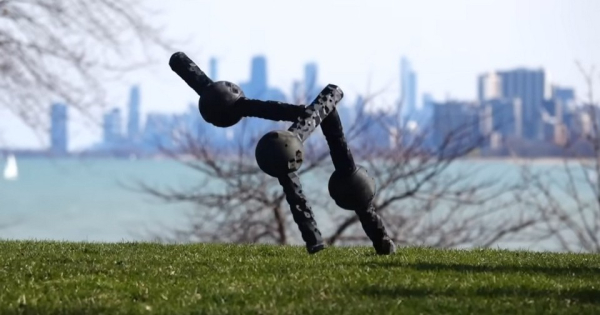
Инженеры сделали модульных роботов из шаров и палок. Они могут объединяться в более крупных роботов
Они могут объединяться в более крупных роботов
Американские инженеры разработали робота с одной степенью свободы, которого можно использовать как базовый модуль-ногу для постройки более сложных и крупных роботов со множеством конечностей. Он может самостоятельно передвигаться по пересеченной местности, прыгать и делать сальто, а собранные из нескольких таких роботов более сложные многосуставные конструкции продолжают двигаться даже после потери нескольких частей тела. Статья опубликована в Proceedings of the National Academy of Sciences.
Подавляющее большинство современных ходячих роботов обычно имеют конструкцию, жестко заданную при проектировании. Если такой робот ломает конечность или сталкивается с задачей, для которой его архитектура неоптимальна, единственный выход — ремонт или замена на другого робота. Параллельно с этим развивается направление реконфигурируемой модульной робототехники, когда сложный робот с несколькими суставами и конечностями собирается из отдельных независимых блоков. Подобные системы способны менять свою форму, подстраиваясь под окружение и задачи, однако до сих пор оставались слишком медлительными и могли передвигаться в основном в лабораторных условиях. Квазистатический режим походки, при котором центр масс всегда остается в области над точкой опоры, и маломощные актуаторы не позволяли модульным роботам выйти на такой же уровень динамики, который необходим для быстрого устойчивого передвижения в реальных условиях.
Инженеры под руководством Сэма Кригмана (Sam Kriegman) из Северо-Западного университета решили исправить этот пробел. Они разработали прототип робота всего лишь с одной степенью свободы, который способен к самостоятельному передвижению и при этом может служить базовым модулем для строительства более сложных многосуставных роботов. Его корпус состоит из двух одинаковых звеньев цилиндрической формы длиной 24 сантиметра и сферы радиусом семь сантиметров между ними. В сфере находятся мотор с пиковым крутящим моментом 12 ньютон-метров, литий-полимерный аккумулятор емкостью 1300 миллиампер-часов, а также плата с процессором, инерциальным измерительным модулем и модулем Wi-Fi.
Звенья располагаются под углом друг к другу и при вращении на 360 градусов описывают конусы. Благодаря такой геометрии одиночный модуль умеет перемещаться самостоятельно: он может катиться вперед со скоростью 0,46 метра в секунду, разворачивается на месте со скоростью 55 градусов в секунду, а также может подпрыгнуть на 37 сантиметров, резко раскручивая мотор. На поверхности корпуса модульной робоноги расположены 18 стыковочных узлов, через которые двух роботов можно соединить 435 способами. Для пяти робомодулей число возможных конфигураций оценивается уже в сотни миллиардов. Инженеры разработали алгоритм на основе вариационного автоэнкодера и асинхронной байесовской оптимизации, с помощью которого можно определять оптимальные морфологии из нескольких соединенных роботов, а затем отобрали три для постройки. Еще одну четвероногую конструкцию инженеры сконструировали вручную из пяти модулей. Политики управления для каждого экземпляра обучали методом обучения с подкреплением в симуляторе MuJoCo.
Затем все конструкции разработчики протестировали за пределами лаборатории. Робот из трех модулей передвигался походкой, напоминающей тюленью, со скоростью 0,22 метра в секунду. Четырехмодульный робот выработал последовательную походку, при которой шаги единственной передней конечности чередуются с двумя задними ногами — такой стиль напоминает животных, потерявших одну лапу. Четвероногий робот из пяти модулей с суставом на позвоночнике передвигался подобно ящерицам. Все конструкции успешно испытали на различных поверхностях, включая траву, гравий, песок, грязь, корни деревьев и бетонные плитки. Помимо ходьбы, некоторых роботов обучили прыжкам и самостоятельному переворачиванию при опрокидывании. Система управления при этом использовала только сигналы от датчиков IMU и электромоторов.
Кроме этого, авторы проверили роботов на устойчивость к повреждениям. Для этого им пришлось обучить систему управления в нескольких сценариях потери конечностей. Контроллер управления не знал, какого именно модуля не хватает, и должен был определить повреждения только по изменениям данных от сенсоров. Например, при удалении одной задней конечности в случайном месте, обеих задних конечностей и всех модулей, кроме одного, четвероногий робот с устойчивой к ампутациям политикой управления превосходил свою обычную версию по пройденному расстоянию.
Модульные роботы бывают не только колесные и ходячие. Например, в 2024 году инженеры из Китая представили похожих на улиток роботов, которые передвигаются на гусеничном ходу. Они могут передвигаться по пересеченной местности по одиночке или объединяться друг с другом в разнообразные структуры, например, в мост, чтобы перебраться через ров, или в более крупного робота.
Роботы и дроны
Источник: nplus1.ru
Оцените материал: